
Während seit Anbeginn der Fernmeldeaufklärung im 1. Weltkrieg – und nach dem 2. Weltkrieg auch in der Elektronischen Aufklärung – zur Positionsbestimmung („Ortung“) von gegnerischen Funksendern bzw. Radargeräten mittels spezieller Peilantennen deren Empfangsrichtungen („Angle of Arrival“ = „AOA“) bestimmt sowie aus deren Schnittpunkten bzw. ‑flächen ihre Standorte ermittelt wurden, nutzt EloKaBtl 932 seit inzwischen zwei Jahren mit dem Sensor-Prototyp „Baumfalke“ ein alternatives Verfahren zur Ortung von gegnerischen Funkstellen: Auch durch Messung der Zeiten beim Eintreffen ihrer Empfangssignale („Time of Arrival“ = „TOA“) an mindestens drei Empfängern sowie Ermittlung der Zeitunterschiede („Time Difference of Arrival“ = „TDOA“) zwischen dem Eintreffen der Empfangssignale bei diesen Empfängern können durch entsprechende, komplexe Berechnungen von den daraus resultierenden Hyberbeln der möglichen Senderstandorte und ihrer Schnittpunkte bzw. ‑flächen die Standorte von gegnerischen Funkstellen bestimmt werden.
Oberst a.D. Peter Uffelmann
Dieses Prinzip der sogenannten „Tri- bzw. Multilateration“ – wobei man sich zu Nutze macht, daß die Orte mit gleichen Laufzeitunterschieden auf einer Hyperbel liegen – ist nicht neu, sondern wurde bereits im 1. Weltkrieg ab 1915 zur passiven akustischen Ortung von Artilleriegeschützen durch Messung der Laufzeitdiffenzen ihres Mündungsknalls zwischen mehreren Mikrofon-Meßstellen entwickelt und genutzt. Die durchschnittliche Genauigkeit dabei betrug auf drei bis sechs Kilometer Entfernung zwischen 25 und 50 Metern – ausreichend für die Bekämpfung mit Artilleriefeuer.
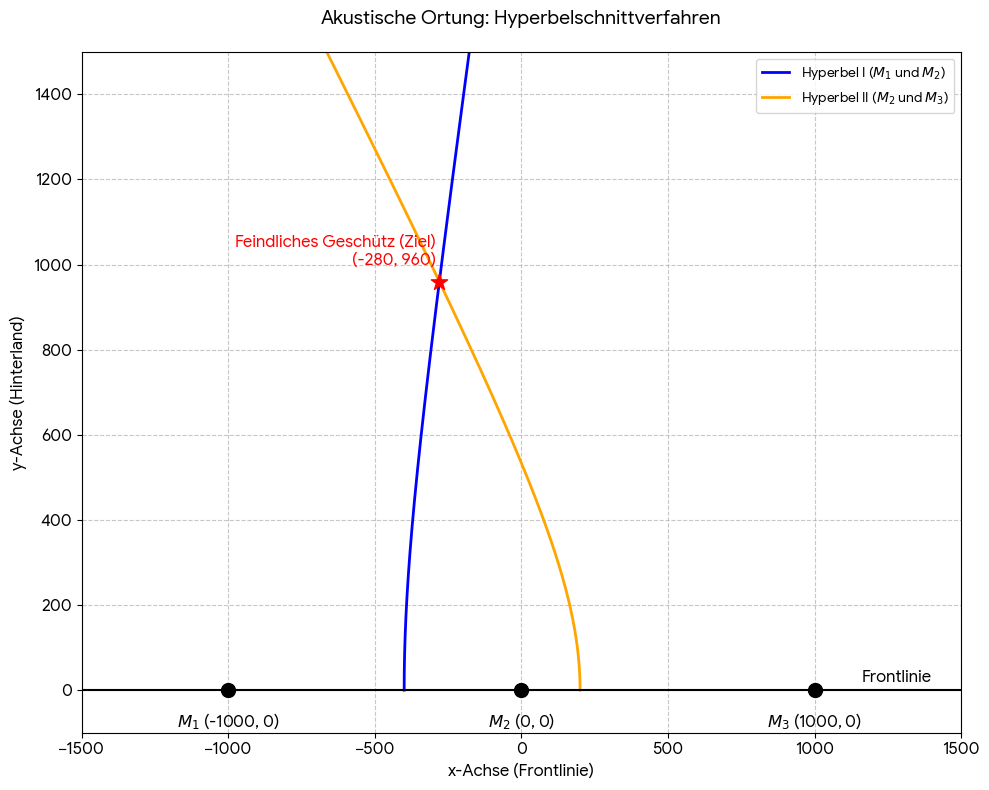
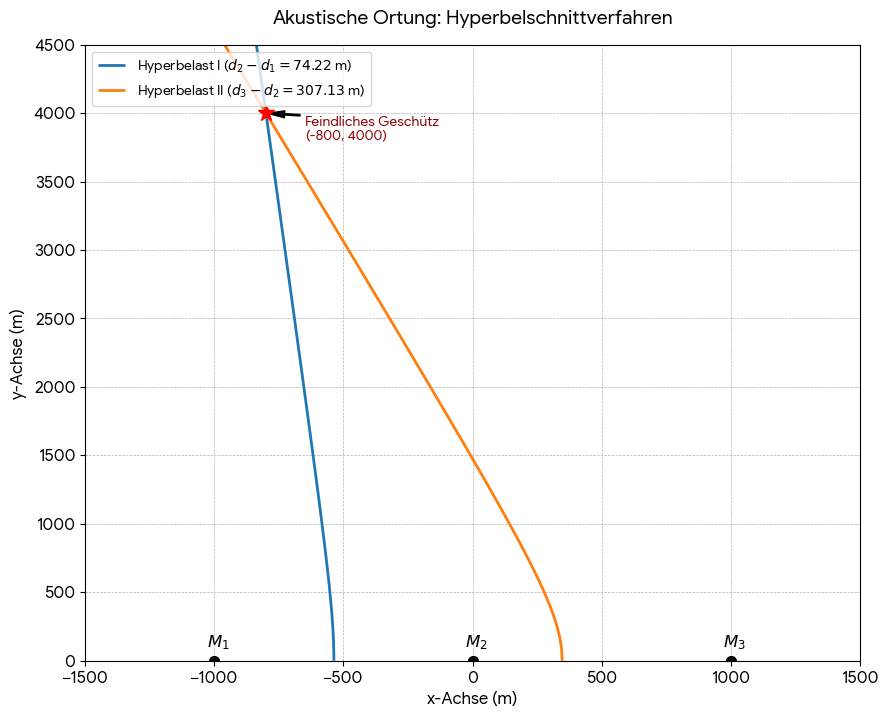
Prinzipdarstellung der akustischen Ortung von Artilleriegeschützen im 1. Weltkrieg durch Hyperbelschnittverfahren bei drei Mikrofon-Meßstellen und für unterschiedliche Entfernungen, Graphiken: Google AI Mode Conversation
Um sich – ohne heutige elektronische Rechner ! – die komplizierte sowie vor allem zeitaufwändige Berechnung und Zeichnung der resultierenden Hyberbeln mit den möglichen Geschützpositionen von Hand zu ersparen, wurden in den am 1. Weltkrieg beteiligten Armeen unterschiedliche mechanische sowie graphische Hilfsmittel genutzt, um die komplexe Hyperbelmathematik und ‑geometrie in praktische Darstellungen auf topographische Karten zu übertragen.
In der deutschen Armee wurden dazu mechanische Hyperbel-Schablonen – ausgeschnittene Celluloid- oder Metallkurven für feste Zeitdifferenzwerte – physisch auf einer Karte um Stifte an den Positionen der Mikrofone gedreht, bis sie passten: Diese Mechanik löste die Drehung der Hyberbeln im Raum automatisch, während die reine Formelrechnung ohne Computer viel zu fehleranfällig gewesen wäre.
Die britische Armee nutzte aufgrund der meist mehrere Kilometer weit entfernten feindlichen Geschütze zunächst eine mathematische Vereinfachung: Auf große Entfernungen nähert sich eine Hyperbel immer stärker einer geraden Linie an – ihrer Asymptote, deren Winkel mit der zuvor bestimmten Zeitdifferenz zwischen zwei Mikrofonen korrespondiert und aus einer Tabelle ablesen wurde. Des Weiteren wurde zur graphischen Auswertung der Asymptotenwinkel ein sogenanntes „String Board“ bzw. „Plotting Board“ genutzt: Für jedes Mikrofonpaar gab es eine Skala dieser Winkelwerte am Rand eines Kartenbretts, die es ermöglichte, vom jeweiligen Mittelpunkt zwischen den Positionen der entsprechenden zwei Mikrofone eine feine, elastische Schnur zum entsprechenden Winkelwert am Kartenrand zu ziehen und dort festzuspannen. Bei drei oder mehr Mikrofonen kreuzten sich die zwei oder mehr Schnüre der jeweiligen Mikrofonpaare – der Schnittpunkt bei zwei Mikrofonpaaren bzw. die meist entstehende, mehr oder weniger große Schnittfläche bei mehr als zwei Mikrofonpaaren entsprach dann der Geschützposition, die so oft innerhalb von drei bis fünf Minuten nach dem Schuß bestimmt werden konnte.
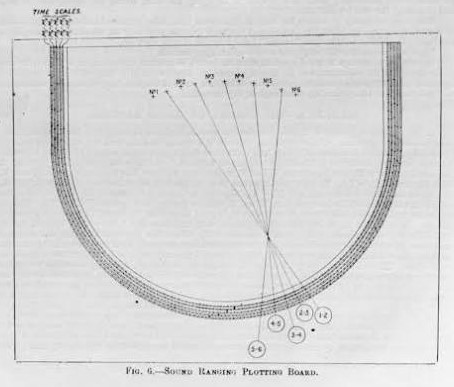
„String/Plotting Board“,
Graphik: „Handbook/Manual of Sound Ranging“ des britschen Kriegsministeriums und Generalstabes, 1918
Die französische Armee nutzte eine Weiterentwicklung des o.a. „String Board“, die noch weniger Arbeit erforderte: Für ihre „Plotting Boards“ gab es vorgedruckte Karten mit eingezeichneten „Strahlennetzen“, die den Hyperbel-Asymptoten für feste Zeitdifferenzen entsprachen, z.B. im Abstand von 10 Millisekunden. Ihr mechanisches „Plotting Board“ besaß bewegliche Lineale, die auf Schienen liefen und über Gelenke mit den Mikrofonpositionen auf der Karte gekoppelt waren: Stellte man an den Skalen der Schienen die zuvor bestimmten Zeitdifferenzen ein, bewegten sich die Lineale automatisch im richtigen Winkel und zeigten mit einer integrierten Nadel direkt auf die Koordinate der Geschützposition.
Darüber hinaus wurden in der Praxis aller Armeen mindestens vier Mikrofone genutzt, um so mindestens eine dritte Hyberbel bzw. Asymptote zur Ortung der Geschützpositionen einbeziehen zu können, was Ortungsfehler durch Meßfehler einzelner Mikrofonpaare verringerte oder bei Ausfall eines Mikrofons bzw. der Übertragung seines Meßwerts erst überhaupt noch ein Ortungsergebnis ermöglichte.
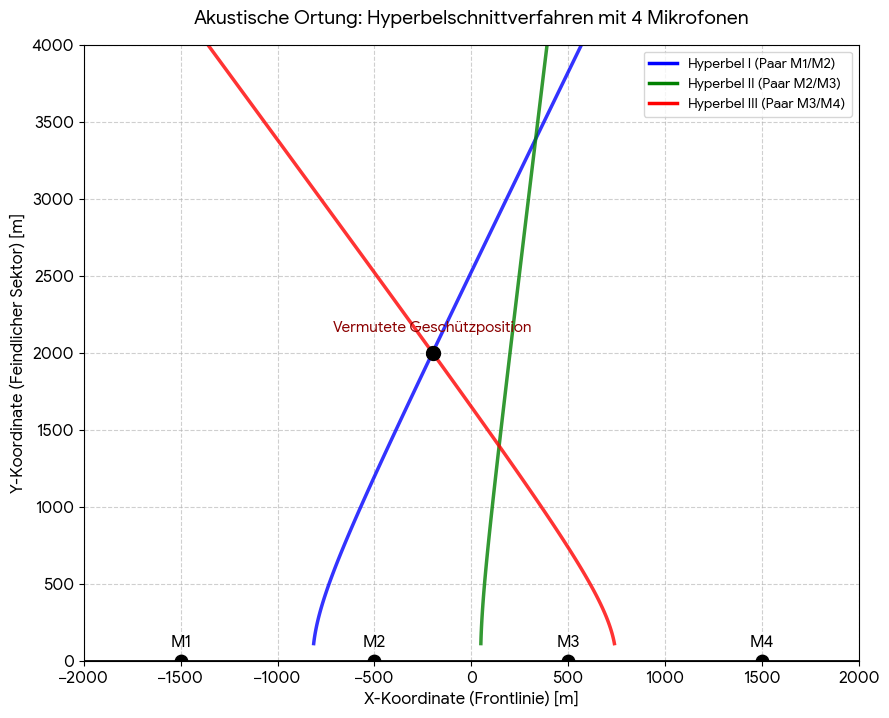
Prinzipdarstellung der akustischen Ortung von Artilleriegeschützen im 1. Weltkrieg durch Hyperbelschnittverfahren bei vier Mikrofon-Meßstellen – die vermutete Geschützposition ist jedoch falsch dargestellt und muß innerhalb Fläche zwischen den drei Hyberbeln liegen,
Graphik: Google AI Mode Conversation
In umgekehrter Form wurde ein passives Trilaterations-Verfahren mit drei bis vier zeitsynchronisierten Sendern und einem Empfänger im 2. Weltkrieg zur Hyperbelfunknavigation für Flugzeuge sowohl durch die Briten ab März 1942 mit ihrem System „GEE“, als auch die US-Amerikaner ab 1943 mit ihrem System „LORAN“ sowie mit entsprechenden „Hyperbelkarten“ genutzt.
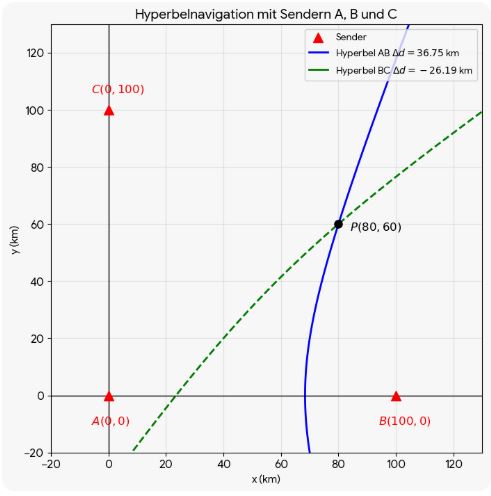
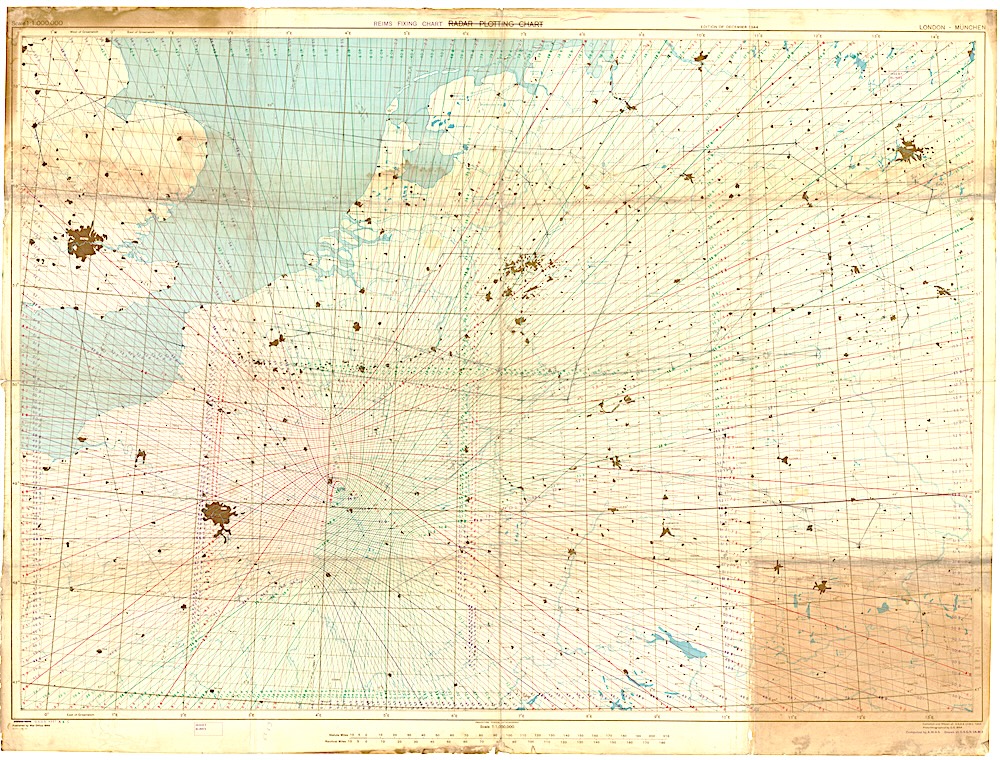
Bild: Gee Chart, Reims Chain
„GEE“ war die phonetische Schreibweise von „G“, seinerseits die Abkürzung für „Grid“, was sich auf die gitterartigen „Hyperbelkarten“ bzw. die damit mögliche Positionsbestimmung bezog. „GEE“ arbeitete zunächst im unteren VHF-Bereich (20 — 30 MHz), später aufgrund deutscher Störungen ab Ende 1942 auch im mittleren und oberen VHF-Bereich (40 — 50, 50 — 70, 70 — 90 MHz) sowie bestand aus einem Netzwerk von Sendestationen in Großbritannien, später auch in Frankreich, Belgien und den Niederlanden, wobei zur Positionsbestimmung meist eine Hauptstation („Master“) sowie zwei oder drei Hilfsstationen („Slaves“) genutzt wurden. Die „Master“-Station sendete dabei einen regelmäßigen Funkimpuls aus: Sobald dieser Impuls bei den „Slave“-Stationen ankam, sendeten diese mit einer exakt festgelegten Verzögerung eigene Impulse. An Bord der Flugzeuge wurden diese Impulse empfangen und auf einem kleinen Bildschirm eines Kathodenstrahlröhren-Oszilloskops als „Zacken“ auf einer Zeitachse dargestellt: Durch die Messung des zeitlichen Abstands zwischen den „Zacken“ der „Master“- Station und der „Slave“-Stationen konnten so die Laufzeitunterschiede zwischen den einzelnen „Master“- Stationen und ihren „Slave“-Stationen ermittelt werden. Die Reichweite von „GEE“ betrug je nach Flughöhe aufgrund der quasi-optischen Wellenausbreitung im VHF-Bereich 400 — 600 km – ausreichend für Funknavigation über Europa.
Für Funknavigation im pazifischen Raum und über dem Atlantik wurde deshalb bis 1943 „LORAN“ (= LOng RAnge Navigation) entwickelt, das Kurzwelle (3 — 30 MHz) bzw. Grenzwelle (um 1,75 bis 1,95 MHz) nutzte. Durch die Wellenausbreitung als sogenannte „Raumwelle“ bei diesen niedrigeren Frequenzen stieg die Reichweite weit über den Horizont hinaus – bei Nacht auf bis zu 2.400 Kilometer. Das Verfahren zur Positionsbestimmung war dabei wie bei „GEE“.
Durch Messung der Laufzeitunterschiede von einigen Mikrosekunden mittels Oszilloskop zwischen den von mindestens drei Sendern impulsförmig abgestrahlten Funksignalen – bei GEE im VHF-Bereich (20 — 30, 40 — 50, 50 — 70, 70 — 90 MHz) – wurden die zugehörigen, für die einzelnen „Master“- Stationen und ihre „Slave“-Stationen farblich unterschiedlichen Hyperbeln der möglichen Empfängerorte und deren Schnittpunkte auf einer entsprechenden „Hyperbelkarte“ bestimmt, um die Position des Flugzeugs zu ermitteln. Die Genauigkeit von GEE über Deutschland betrug dabei durchschnittlich etwa ± 1,5 km – ausreichend damit die Führungsflugzeuge Ziele für Bombenangriffe überhaupt bei Nacht oder schlechter Sicht finden konnten, aber unzureichend für den eigentlichen Zielanflug, für den die in speziellen „Pfadfinder“-Flugzeugen eingebauten britischen Präzisions-Funknavigationssysteme „Oboe“ bzw. „GEE‑H“ mit einer Genauigkeit von ca. ± 150 m genutzt wurden.
Mit den Passivradarsystemen „KOPÁČ“ (PRP‑1; 1963 — 1979), „RAMONA“ (KRTP-81 bzw. KRTP-81M/NATO-Bezeichnung “Soft Ball“; ab 1979) sowie „TAMARA“ (KRTP-86 bzw. KRTP-91/NATO-Bezeichnung “Trash Can“; ab 1987) eines tschechischen Herstellers machte man sich im Warschauer Pakt ab den 1960-er Jahren ebenfalls das Prinzip der Zeitdifferenzmessung mittels dreier Empfangsstationen zunutze, um NATO-Flugzeuge anhand von z.B. deren Bordradar, Funkverkehr, Transponder oder Navigationssignalen zu orten und ihre Flugwege zu verfolgen.
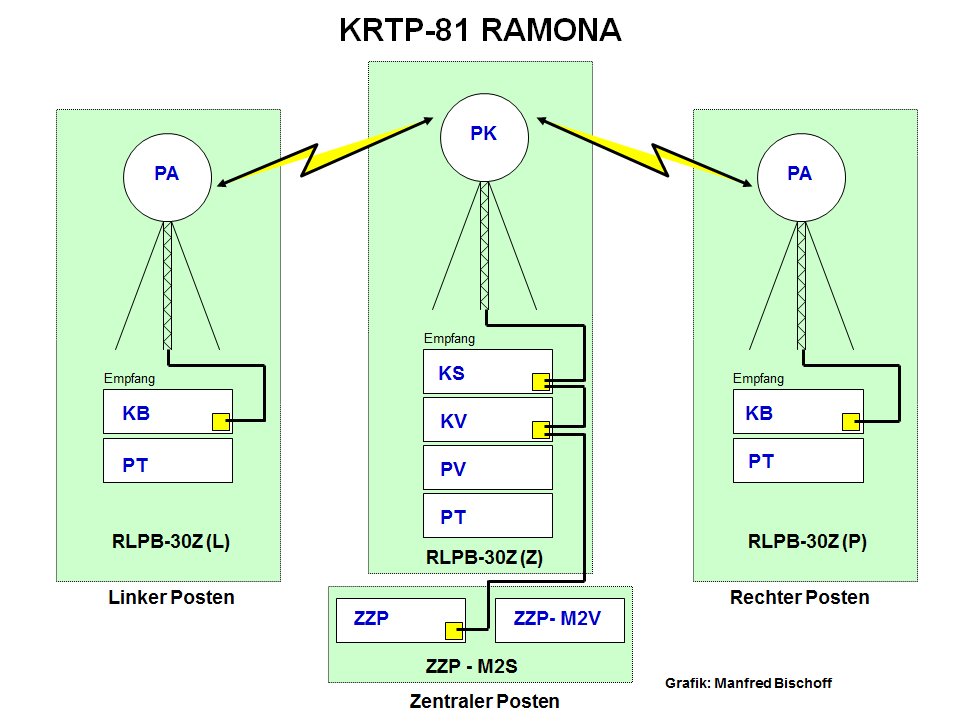
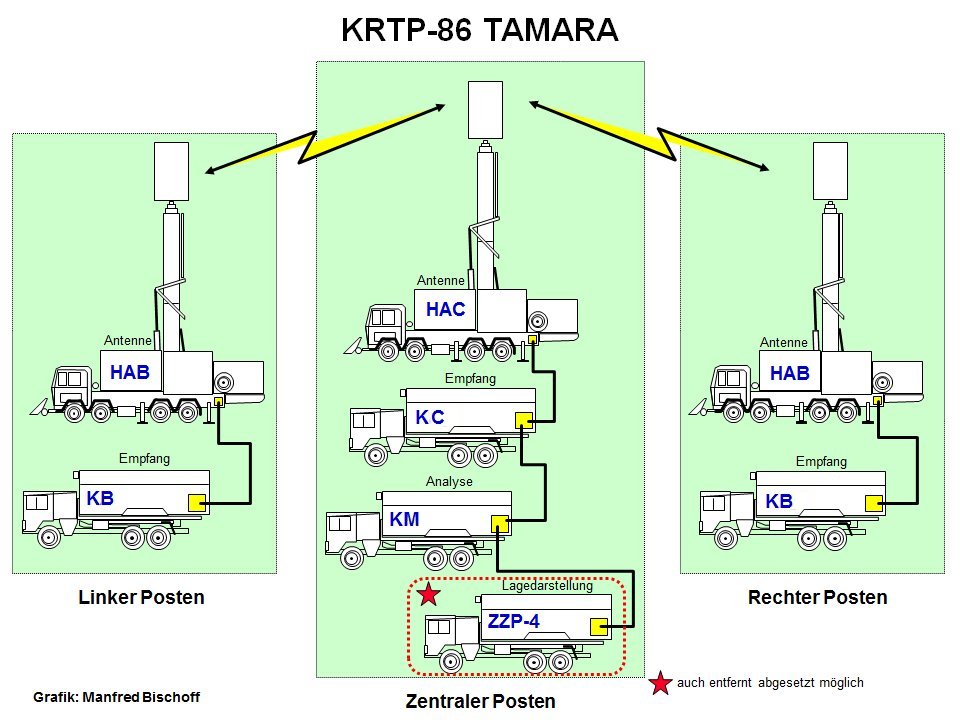
Prinzipieller Aufbau von „RAMONA“ und „TAMARA“ mit jeweils drei Empfangsstationen („Posten“) – die zentralen „Posten“ verfügten jeweils zusätzlich über Container bzw. Fahrzeuge zur Signalanalyse („KV“ bzw. „KM“) und Lagedarstellung („ZZP-M2S“ bzw. „ZZP‑4“), die „Außenposten“ waren bei „RAMONA“ 20 — 30 km bzw. bei „TAMARA“ 10 — 35 km vom zentralen „Posten“ entfernt;
Bilder: Quelle 7 und 8
Der Name des Passivradarsystems „KOPÁČ“ war eine tschechische Abkürzung von „Korelační Pátrač“ (= „Korrelations-Sucher“), die offizielle militärische Typenbezeichnung „PRP‑1“ stand für „Přesný RadiotechnickýPátrač“ (= „Präziser Radiotechnischer Sucher“): Es arbeitete im L‑, S- und X‑Band (390 — 1.550 MHz, 1.550 — 3.900 MHz und 6.200 — 10.900 MHz) bzw. D‑, G-/H- und I-/J‑Band (1.000 — 2.000 MHz, 4.000 — 8.000 MHz und 8.000 — 20.000 MHz) – insbesondere zur Erfassung von IFF- und TACAN-Transpondern1 auf 1.090 bzw. 962 — 1.213 MHz, verfügte u.a. über einen Hybridrechner noch mit Vakuumelektronenröhren, der die Messung der Zeitunterschiede mit einer – angesichts der damals verfügbaren elektronischen Bauteile auch heute noch immer erstaunlichen – Genauigkeit von 100 Nanosekunden ermöglichte, was einem Entfernungsunterschied von 30 Metern entspricht und erlaubte die manuelle, horizontale Verfolgung von höchstens sechs Flugzielen. Da seine Existenz der NATO weitgehend verborgen blieb, hatte es keine NATO-Bezeichnung.
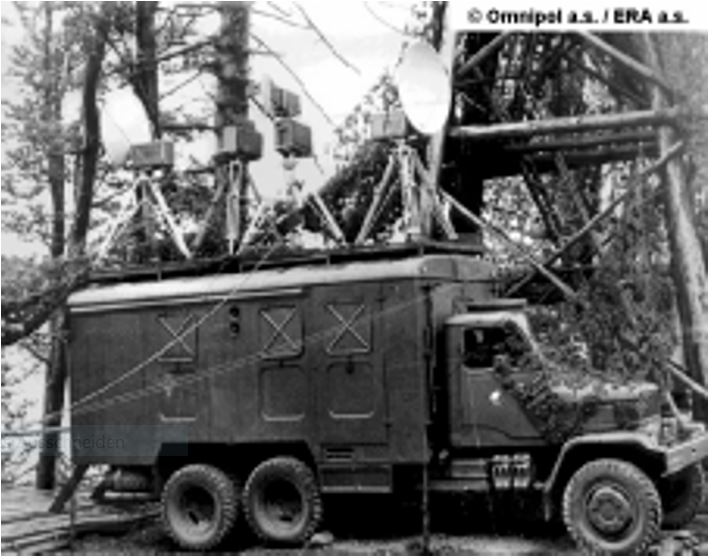
„KOPÁČ“ – Empfangs- und Auswertungsanlage auf Lkw Praga-V3S,
Bild: Quelle 6
„RAMONA“ war die tschechische Abkürzung von „Radiotechnický Automatizovaný Monitoring Objektů Nepřítele Aktivní“ (in etwa = „Radiotechnische automatisierte Überwachung feindlicher Aktivitäten“), die unternehmensinterne Bezeichnung KRTP-81 bzw. KRTP-81M stand für „Komplet RádioTechnického Prieskumu“ (= Funkelektronischer Aufklärungskomplex): Dieses Passivradarsystem arbeitete im Frequenzbereich von 800 MHz bis 18 GHz – wobei auch es hauptsächlich der Ortung und Verfolgung von luftgestützten IFF-/SSR-2 und TACAN-Transponderndiente, und war bei halbautomatischem Betrieb mittels eines volltransistorierten, polnischen Großrechners („Rodan“) in der Lage, bis zu 20 Flugziele horizontal in einem Sektor von etwa 100 Grad (+/- 50 Grad bezogen auf den zentralen „Posten“) und vertikal gleichzeitig zu verfolgen. Seine NATO-Bezeichnung “Soft Ball“ („Weichball“)nahm Bezug auf das kugelförmige Radom aus Polyurethan-Schaum-Segmenten mit der Empfangseinheit und den Übertragungseinrichtungen.
„RAMONA“ konnte zwar palettiert auf Lkw verlastet und verlegt werden, wurde jedoch aufgrund des hohen Zeitaufwands für den Aufbau (4 — 12 Stunden) nur quasi-stationär eingesetzt.
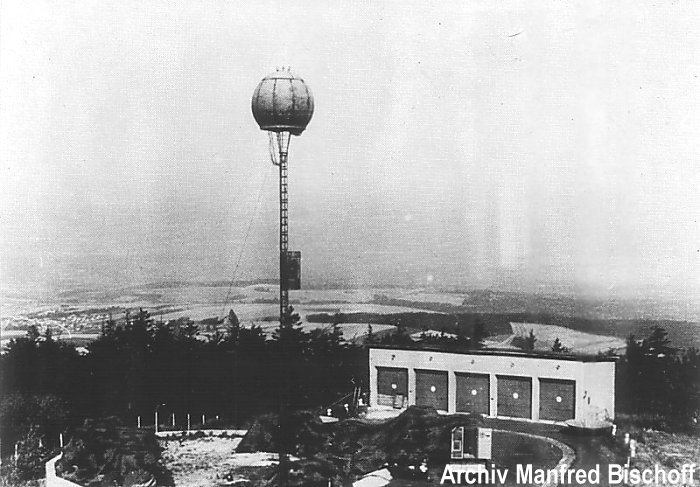
„RAMONA“ – tschechische Einsatzstellung auf dem Dylen/Tillenberg
(940 m), dem Nordgipfel des Böhmerwaldes;
Bild: Quelle 7
„TAMARA“ war eine russische Abkürzung für „Техническая Апаратура Мгновенной Автоматической Разведки“ (= „Technische Apparatur zur schnellen automatischen Aufklärung“), die NATO-Bezeichnung “Trash Can“ (= Mülleimer) nahm Bezug auf den tonnenförmigen Antennenbehälter mit der Empfangseinheit und den Übertragungseinrichtungen. Wie „RAMONA“ arbeitete „TAMARA“ ebenfalls im Frequenzbereich von 800 MHz bis 18 GHz, konnte jedoch neben der hauptsächlichen Ortung und Verfolgung von luftgestützten IFF-/SSR- und TACAN-Transpondern auch die Streustrahlung von Rundfunk- und Fernsehsendern oder Radarstationen, deren Standorte bekannt sein mussten, durch Flugzeuge nutzen, um mittels Laufzeitmessungen ihre Positionen zu bestimmen. Sein vollautomatischer Betrieb mittels eines volldigitalen mikroprozessorgestützten, tschechischen Kleinrechners („SMEP“) erlaubte bis zu 72 Flugziele horizontal in einem Sektor von etwa 100 Grad (+/- 50 Grad bezogen auf den zentralen „Posten“) und vertikal gleichzeitig zu verfolgen.
„TAMARA“ war voll verlegefähig und innerhalb von einer Stunde betriebsbereit zu machen.
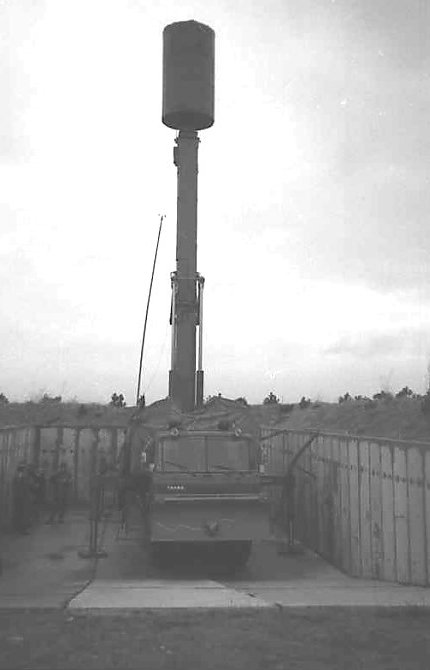
„TAMARA“ – NVA-Einsatzstellung Rüggow
Die Nationale Volksarmee der DDR verfügte ebenfalls über je ein Passivradarsystem „RAMONA“ (ab 1983/84 im Thüringerwald bei Zella-Mehlis) sowie „TAMARA“ (ab Juni 1990 im Raum um Wismar), wodurch beide Systeme 1990 durch die Bundeswehr übernommen wurden, aber nur Letzteres bis 2010 auch – zuletzt durch EloKaBtl 912 in Nienburg – als „Luftwaffenerfassungstrupp IIa“3 genutzt, dann jedoch ausgesondert wurde.
Das Nachfolgesystem „VERA“ bzw. „VERA-NG“ (NG = Next Generation) wird heute u.a. von den tschechischen, slowakischen und estnischen, aber auch den ukrainischen und moldawischen Streitkräften genutzt.
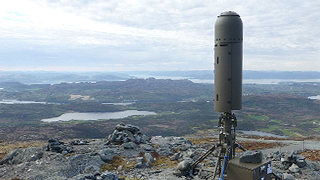
„VERA-NG“,
Bild: Fa. ERA
„VERA“ ist im Gegensatz zu seinen Vorgängersystemen keine Abkürzung, sondern der echte Vorname von Oberst Vera Perlingerová (1931 — 2018), langjährige Leiterin der tschechoslowakischen Flugsicherung (1984 ‑1990) und danach Stellvertretende Stabschefin des tschechoslowakischen Luftwaffenkommandos, die das immense Potenzial der Multilateration (TDOA-Technologie) für Flugsicherung sowie Luftverteidigung erkannte hatte und die sich ab 1990 hartnäckig für Erhalt sowie Weiterentwicklung der Passivradare der tschechischen Armee einsetzte, obwohl zunächst geplant war, die geheime und kostspielige Forschung hierfür einzustellen.
Als die vierte Generation des Passivradar-Systems 1995 einsatzbereit war, wurde ihr zu Ehren und als Dank für ihren Kampf um den Erhalt dieser Technologie entschieden, dieses neue System „VERA“ zu nennen.
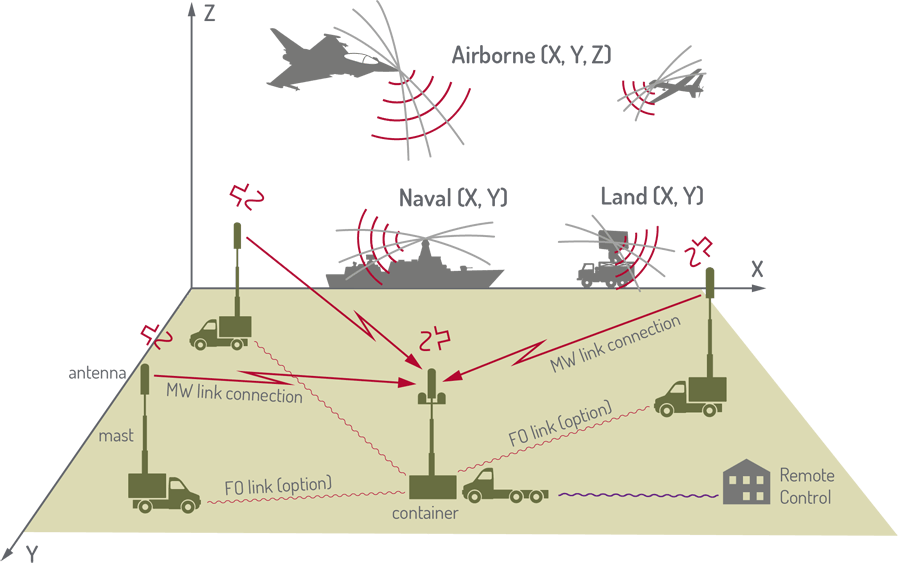
„VERA-NG“ – Systemprinzip,
Graphik: Fa. ERA
Auch dieses Passivradarsystem arbeitet im Frequenzbereich von 800 MHz bis 18 GHz, erfasst dabei aktive Signale von Flugzeugen und kann bis zu 500 Flugziele in Echtzeit bei einer Reichweite von 400 — 450 km (abhängig von der Flughöhe) in einem Sektor von 120° (erweiterbar auf 360°) verfolgen.
Mindestens seit Februar 2024 nutzt die ukrainische Armee ein Multilaterationssystem zur Ortung von russischen Funkstellen: Ihre Fernmeldeaufklärungseinheiten verfügen über eine Ausstattung für Elektronische Unterstützungsmaßnahmen (EloUM) mit mehreren Funkempfängern und mit 20 Meter hohen Antennen, die über ein größeres Gebiet verteilt werden können. Diese Empfänger sind relativ preisgünstig, diskret aufgebaut sowie einfach zu installieren und können unbeaufsichtigt gelassen werden sowie werden mit der EloUM-Ausstattung vernetzt – möglichst per Kabel, um zu verhindern, daß sie durch russische Truppen aufgeklärt werden können. Sie können allerdings nur die Zeiten beim Eintreffen („Time of Arrival“ = „TOA“) der Signale von russischen Funkstellenfeststellen, während erst die EloUM-Ausstattung bestimmt, ob die Signale, die empfangen wurden, tatsächlich identisch sind, und welche die Laufzeitunterschiede zwischen den Zeitpunkten des Eintreffens dieser Signale an den Funkempfängern ermittelt. Daraus werden dann die Entfernungen der Empfänger zu den Funkstellen errechnet, deren Signale sie empfangen haben. So ist es möglich, die Standorte der Funkstellen als die Punkte zu bestimmen, an dem sich für die einzelnen Signale alle Entfernungskreise um die Empfänger schneiden.
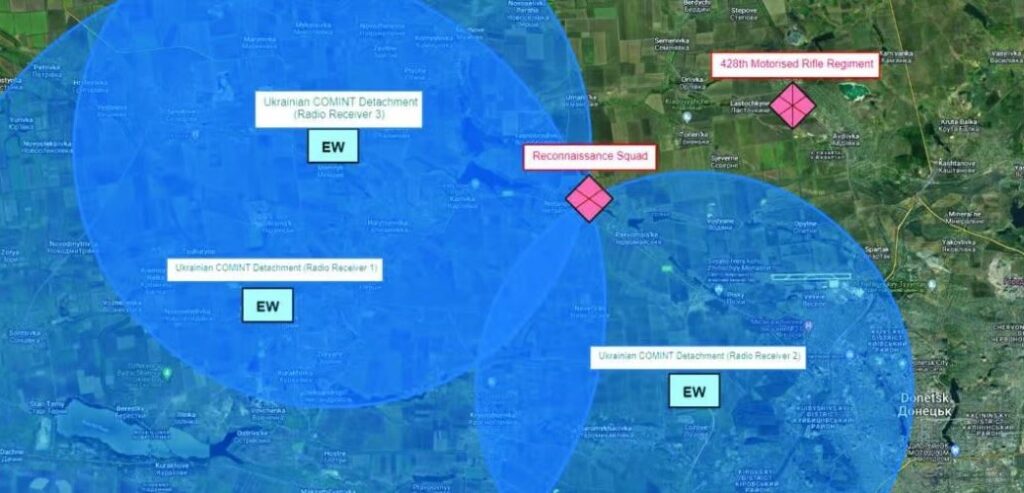
Durch das Zeichnen von Kreisen um die Funkempfänger, die über ein Gebiet verteilt sind, kann man die Ursprungspunkte der empfangenen Signale bestimmen, indem man für die einzelnen Signale die Punkte ermittelt, an dem sich diese Kreise schneiden — hier ein Beispiel mit einem Sender und drei Empfängern,
Graphik: Quelle 5
Ähnlich funktioniert auch der verlegefähige deutsche Sensor-Prototyp „Baumfalke“: Dieses System arbeitet ebenfalls im Kern mit dem Tri- bzw. Multilaterationsverfahren „Time Difference of Arrival“ (TDOA). Vereinfacht gesagt: Mindestens drei Antennen sowie Empfänger werden auf einer Breite von ca. 4 km bogenförmig („C‑shape“) verteilt, und aus den winzigen Zeitunterschieden von einigen hundert Nanosekunden, mit dem ein Signal von einem Sender an den Antennen bzw. Empfängern jeweils ankommt, lassen sich die resultierenden Hyberbeln der möglichen Senderstandorte für die jeweiligen Antennen-/Empfängerpaare berechnen sowie graphisch darstellen und dann aus ihren Schnittpunkten bzw. ‑flächen der Standort dieses Senders bestimmen.
Die Antennen sind ca. 2 Meter hohe (VHF-/UHF-)Groundplane-Antennen auf einem Dreibein-Stativ, während die Empfänger „Software Defined Radios“ (SDR) sind, welche zusammen mit weiteren Hardware-Komponenten und einer Batterie zur Stromversorgung jeweils in einem tragbaren Kasten installiert sind, was einen autonomen Betrieb von mindestens 12 Stunden erlaubt.
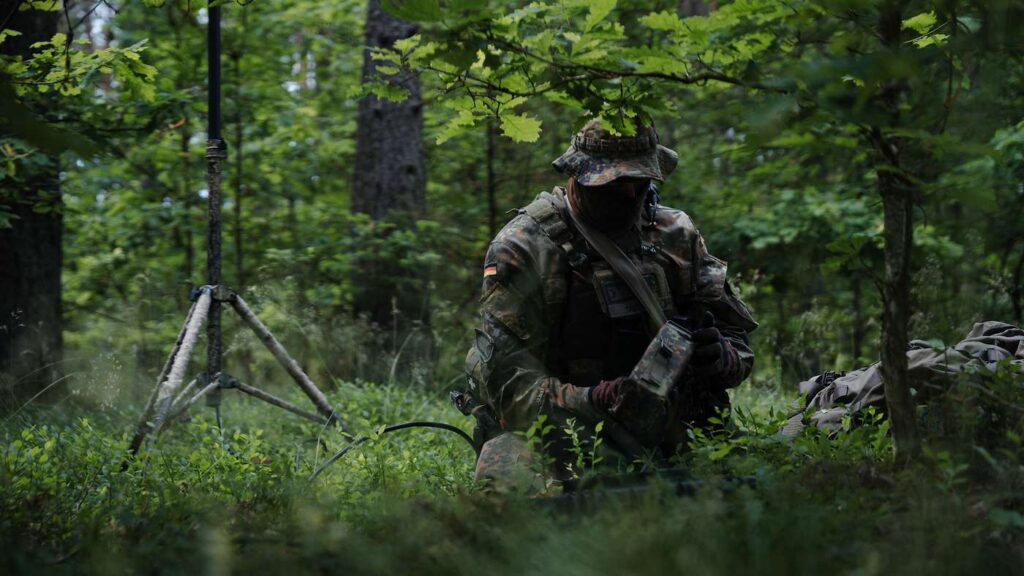
Groundplane-Antenne auf einem Dreibein-Stativ,
Bilder: Quelle 3
Gesteuert wird dieser Betrieb von einer mit den „äußeren“ Empfängern durch ein energiesparendes Funknetz verbundenen „Master Station“, die zudem einen der mittleren Empfänger enthält sowie in einem Rucksack untergebracht ist, was auch ihren abgesessenen Einsatz ermöglicht. Mit einem Laptop der „Master Station“ wird die Signalanalyse gesteuert und werden die überwachten Frequenzbänder sowie die Ortungsergebnisse angezeigt, welche dann vermutlich per Funk an die Fernmeldeaufklärungszentrale gemeldet werden.
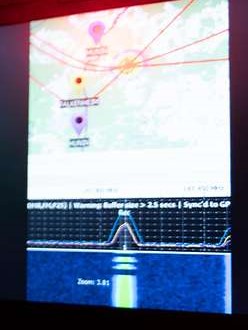
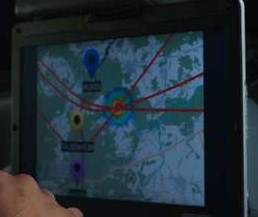
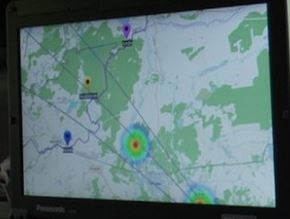
„Screen Shots“ des „Baumfalke“-Bildschirms,
Bilder: Quelle 1 (Bild 9a), Quelle 2 (Bild 9b) und Quelle 5 (Bild 9c)
Diese Ortungsergebnisse sind dabei offensichtlich nicht die Schnittpunkte von Entfernungskreisen um die Empfänger, sondern der resultierenden Hyberbeln der möglichen Senderstandorte für die jeweiligen Antennen-/Empfängerpaare. Die jeweils drei Hyberbeln in den o.a. „Screen Shots“ deuten darüber hinaus daraufhin, daß hier jeweils auch die Zeitunterschiede zwischen den beiden äußeren Antennen bzw. Empfängern ausgewertet wurden.
Aus den dem Autor bisher verfügbaren Angaben zu „Baumfalke“ geht nicht hervor, bis zu welcher Aufklärungstiefe bei auf einer Breite von ca. 4 km verteilten Antennen und Empfängern brauchbare Ortungsergebnisse möglich sind. Auch fehlen Angaben, ob die Antennen sowie Empfänger auf einer größeren Breite als ca. 4 km verteilt werden können und welche Auswirkungen dies auf die Genauigkeit der Ortungsergebnisse sowie die Aufklärungstiefe hat.
Aufgrund der theoretischen Grundlagen der Tri- bzw. Multilateration ist jedoch davon auszugehen, daß sich bei zu geringer Breite bezogen auf die beabsichtigte Aufklärungstiefe die Hyberbeln der möglichen Senderstandorte mit zunehmender Entfernung nur noch „schleifend“ schneiden, wodurch die Ortungsgenauigkeit abnimmt.
„Baumfalke“ ist kein fertiges Endprodukt, sondern ein Prototyp, den EloKaBtl 932 vor rund zwei Jahren vom Cyber Innovation Hub der Bundeswehr (CIHBw) erhalten hat. Die Entwicklung dieses Prototyps begann mit einer Idee im LEKE-Zug von EloKaBtl 932, der für seine Zusammenarbeit mit den Spezialkräften des KSK, den Spezialisierten Kräften der Division Schnelle Kräfte (DSK) bzw. der LLBrig 1 zur Ortung von gegnerischen Funkstellen ein kleineres und leichteres System als die Peiltrupps auf Basis des Transportpanzers FUCHS benötigt. Inzwischen ist es zu einem praxistauglichen „Werkzeug“ geworden, das sich seitdem bei vielen Übungen sowie erstmals bei der Aufklärungsmission „Vigilant Owl I/2026“ in Litauen bewährt hat.
Wesentliche Voraussetzungen für die Nutzung von Tri- bzw. Multilaterationssystemen zur Ortung von gegnerischen Funkstellen sind zeitliche Synchronisation und genaue Standortvermessung der Empfänger, was aber bei Nutzung des Global Positioning System (GPS) kein grundsätzliches Problem ist – allerdings können sich GPS-Störungen auf die genaue Standortbestimmung der Empfänger sowie insbesondere Störungen des GPS-Zeitsignals sich auch auf die zeitliche Synchronisation der Empfänger und damit auf die Messung der Zeitunterschiede beim Eintreffen des Empfangssignals sowie beides sich auf die entsprechenden Berechnungen der Entfernungen zum Sender bzw. der Hyberbeln möglicher Senderstandorte und daraus dessen Standort auswirken, wobei die zeitliche Synchronisation auch durch Nutzung von Atomuhren erfolgen kann.
Darüber hinaus muß durch Signalanalyse sichergestellt werden, daß sich die Messung der Eintreffzeiten jeweils auf dieselben Signale bezieht, was jedoch inzwischen automatisiert durch Signalanalyse erfolgen kann.
Nachteilig auch bei Tri- bzw. Multilaterationssystemen zur Ortung von gegnerischen Funkstellen ist, daß bei größeren Entfernungen zwischen den Empfängern ihre Meßergebnisse über Funk an die zentrale Stelle zur Ermittlung der Zeitunterschiede zwischen dem Eintreffen der Empfangssignale bei diesen Empfängern sowie Berechnung der daraus resultierenden Hyberbeln der möglichen Senderstandorte und ihrer Schnittpunkte bzw. ‑flächen übertragen werden müssen, was diese Meßergebnisse aufklär- sowie damit auch stör- bzw. täuschbar macht.
Wesentlicher Vorteil von Tri- bzw. Multilaterationssystemen zur Ortung von gegnerischen Funkstellen ist dagegen, daß sie keine optisch auffälligen Peilantennen – meist auf Fahrzeugen – benötigen, die z.B. durch Drohnen aufgeklärt sowie anschließend bekämpft werden können, daß kein ebenfalls aufklär- und anschließend störbarer Funkbetrieb zur Kommandierung sowie Rückmeldung der Peilbasis erforderlich ist und, daß sie – bis auf die „Master Station“ – ggf. ohne frontnah eingesetztes Bedienpersonal betrieben werden können.
Oberst a.D. Uffelmann ist 1. Stellvertretender Vorsitzender des Fernmelderings e.V. sowie Redaktionsleiter der „F‑Flagge“ und hatte – nach seiner Ausbildung zum EloKa-Offizier einschließlich Studium der Nachrichten-/Hochfrequenztechnik – bis 1988 Verwendungen in der damaligen Fernmeldetruppe EloKa des Heeres, u.a. als Zugführer für Elektronische Aufklärung, Leiter von „Truppenversuchen“ (= Einsatzprüfungen) mit neuem EloKa-Gerät (z.B. VHF-/UHF-Peiltrupp auf TPz „Fuchs“) sowie KpChef einer EloKa-Ausbildungskompanie.
Genutzte Literatur und Quellen:
- Pump, Martina: Elektronische Kampfführung – Oberfeldwebel Romeo M. und der Blick ins Unsichtbare
- N.N.: Elektronische Kampfführung/Elektronischer Kampf – der lautlose Krieg
- YouTube-Video zum Prototypen „Baumfalke“
- Cyber Innovation Hub der Bundeswehr (CIHBw): BAUMFALKE – Das mobile Ortungssystem
- Neuwert, Kilian: Innovation aus der Truppe – Eigenentwicklung im Einsatz (Audio-Beitrag im Bayerischen Rundfunk am 1. August 2026)
- Withington, Thomas: Time to Detect Enemy Radios
- Bischoff, Manfred: PRP‑1 KOPÁČ
- Bischoff, Manfred: KRTP-81 RAMONA
- Bischoff, Manfred: KRTP-86 TAMARA
Finden Sie darüber hinaus hier Hintergrundinformationen zu Trilateration bzw. Multilateration und zu Hyperbelnavigation, zu den britischen bzw. US-amerikanischen Navigationssystemen „GEE“ bzw. „LORAN“, zu den Passivradarsystemen „KOPÁC“, „RAMONA“ und „TAMARA“, zu dem Passivradarsystem „VERA“, VERA-NG, VERA-NG Datasheet, Invisible Guardian und zur Geschichte der heutigen tschechischenHerstellerfirma „ERA“ unter.
- IFF = Identification Friend or Foe (= Freund-Feind-Erkennung), TACAN = Tactical Air Navigation (= Taktische Luftnavigation), Transponder = Transmitter (Sender) und Responder (Antwortsender); mittels des IFF-Transponders erfolgte die Identifizierung des Flugzeugs und mit dem TACAN-Transponder die Entfernungsabfrage ↩︎
- SSR = Secondary Surveillance Radar (= Sekundärradar) ↩︎
- „RAMONA“ sollte ursprünglich als „Luftwaffenerfassungstrupp IIb“ weitergenutzt werden. ↩︎